Mit dem heutigen Projekt wird getestet, ob Sie den Google-Server erreichen können. Dies dient Ihnen als Test, ob eine prinzipielle Verbindung zum Internet vorhanden ist oder beispielsweise eine Firewall das NanoESP-Board blockiert.
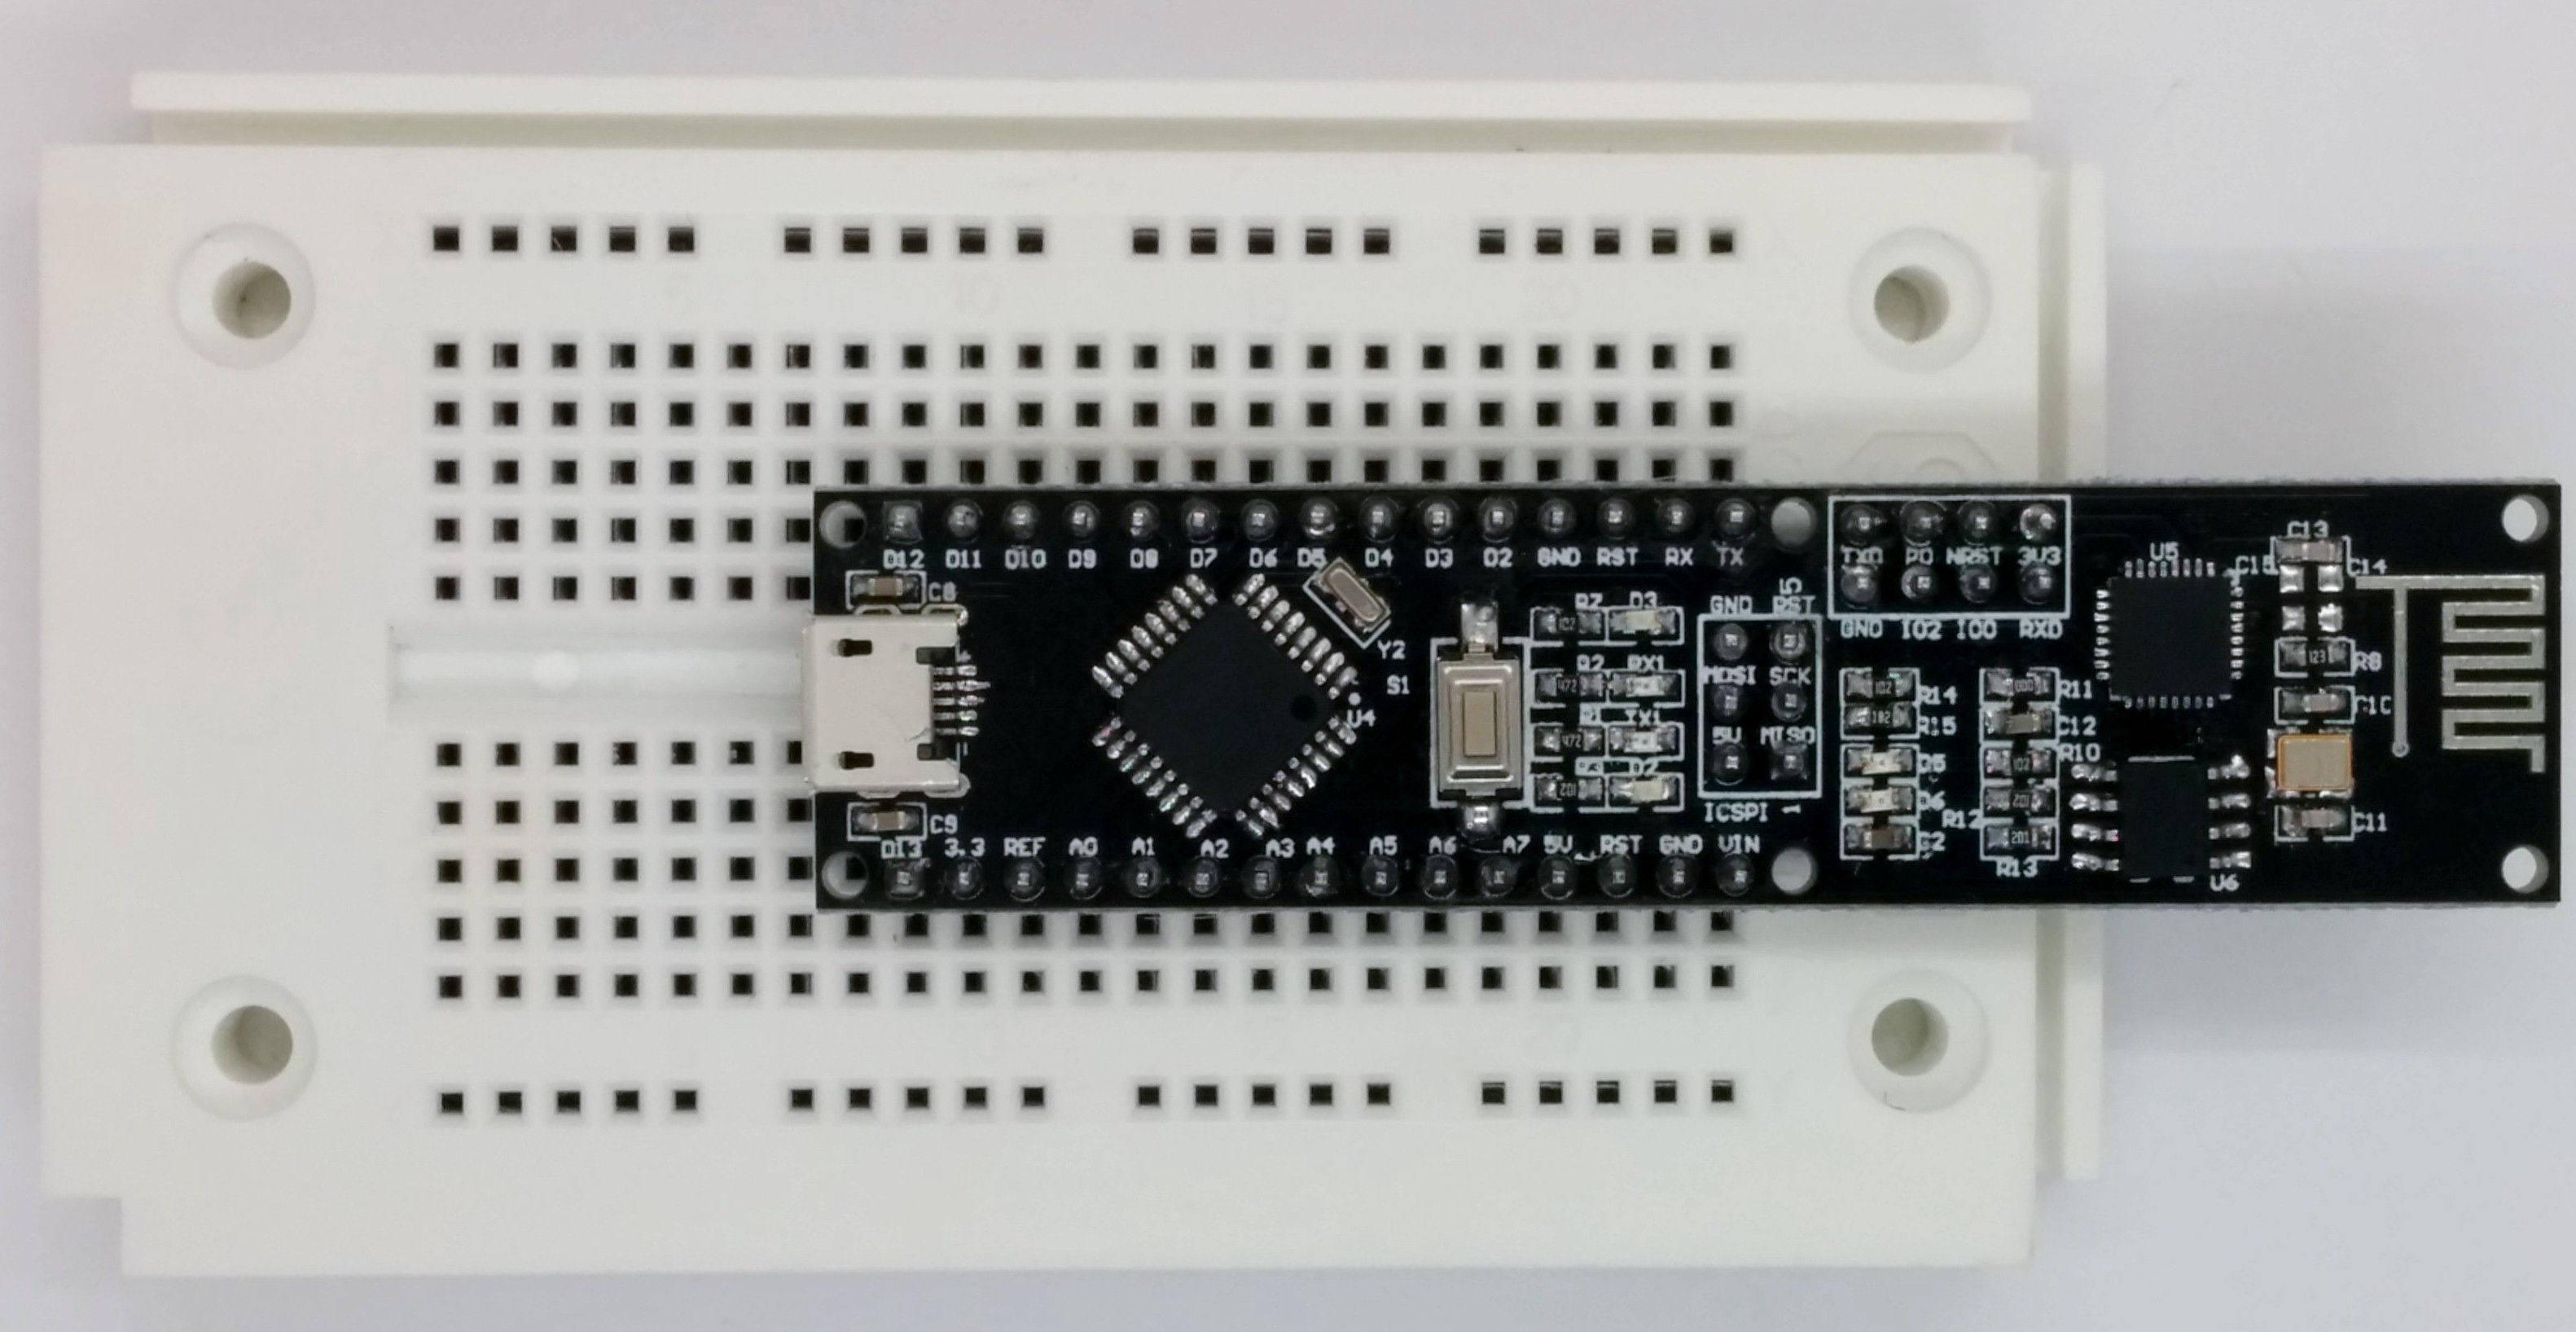
Hinter dem heutigen Türchen finden Sie ein Steckboard. Das Steckboard dient später als Experimentierplattform um Sensoren und anderer Elemente anschließen zu können. Am besten ist es, wenn Sie den Controller wie auf dem untern Bild gezeigt auf das Steckboard stecken. Dadurch bleibt der meiste Platz für Experimente während das WLAN-Modul hinten über das Steckboard hinausragt. Das Micro-USB Kabel hängt dann zwischen den Kontaktseiten und stört nur minimal.

Das Programm: Day2_GooglePing
In dem Beispielprogramm von der Webseite wurden die Vorgänge, die Sie im ersten Beispiel manuell eingetippt haben, nun größtenteils automatisiert. Der Controller schickt nacheinander Befehle an das ESP-Modul und stellt so u.A. die Verdingung zum WLAN her. Die verschieden langen Timeout-Zeiten geben dem Modul genug Zeit zum Antworten.
Bevor das Programm aber richtig funktionieren kann, müssen Sie Ihre WLAN-Daten hinter die beiden #defines SSID und PASSWORT gleich zu Beginn des Programm-Quellcodes eintragen. Das Modul benötigt nämlich Zugang zum Internet um seinen letzten Befehl ausführen zu können. Mit dem Befehl
AT+PING
können andere Geräte im Netzwerk angepingt werden. Pingen bedeutet, dass man anfragt, ob eine Adresse grundsätzlich erreichbar ist. Hier wird der Google-Server mit AT+PING=“www.google.de” angepingt und wenn eine Antwort zurückkommt, erscheint eine Erfolgsmeldung im Serial Monitor und die mit D3 beschriftete LED, die am Pin D13 am Boards angeschlossen ist, wird aktiviert. Die erste Kommunikation mit dem Internet ist geglückt.
Ich traue mich nicht zu viel Kraft aufzuvenden. Andererseits steht das Nano-Board so locker auf dem Steckbrett, dass alleine das Gewicht des Micro-USB ausreicht das Adruino-Board in eine Schieflage zu versetzen.